MR-MOT-019Robotik Standart
Göçmen Showroom'da Rafta Hazır
Kargo Yok · Dükkandan görerek elden teslim
Motor, Servo & Sürücüler
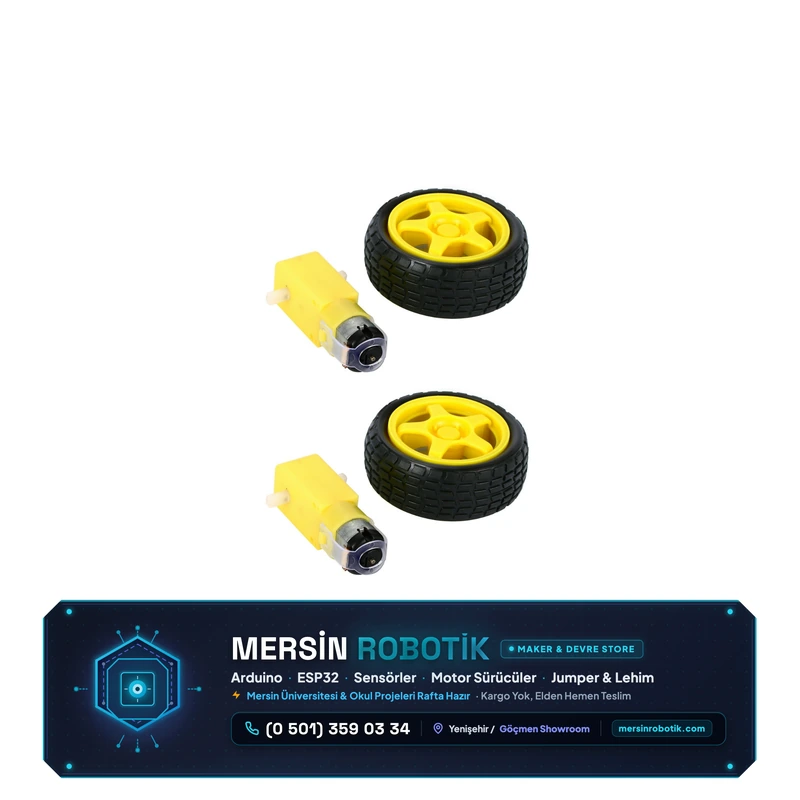
3-6V Çift Milli Redüktörlü DC Motor + Kauçuk Tekerlek Seti
Mağaza Elden Teslim Fiyatı:
115 ₺
Takım (Motor + Tırtıklı Tekerlek)
Nakit / Kredi Kartı Geçerli
1:48 dişli redüksiyonuyla yüksek çekiş gücü ve tork üreten sarı DC motor ve zemine sağlam tutunan 65 mm kauçuk lastikli tekerlek seti.
Mersin Üniversitesi (MEÜ) mühendislik öğrencileri, TÜBİTAK 4006 ve Teknofest proje gereksinimlerine %100 tam uyumludur.
Uyumlu Projeler & Kullanım Alanları:
2WD & 4WD Robot Araba Şaseleri
Çizgi İzleyen & Bluetooth Kontrollü Araç
Otonom Engelden Kaçan Mobil Robotlar
Düşük Akımla Yüksek Tork Üretimi
1
Fertaş Göçmen Showroom · Barbaros Mah. Nevit Kodallı Cad. Şeref Apt. C Blok No:24/C, Yenişehir / Mersin
Teknik Özellikler & Pinout Bağlantı Kılavuzu
Mersin Üniversitesi & BİLSEM laboratuvar projeleri için doğrudan bağlantı parametreleri
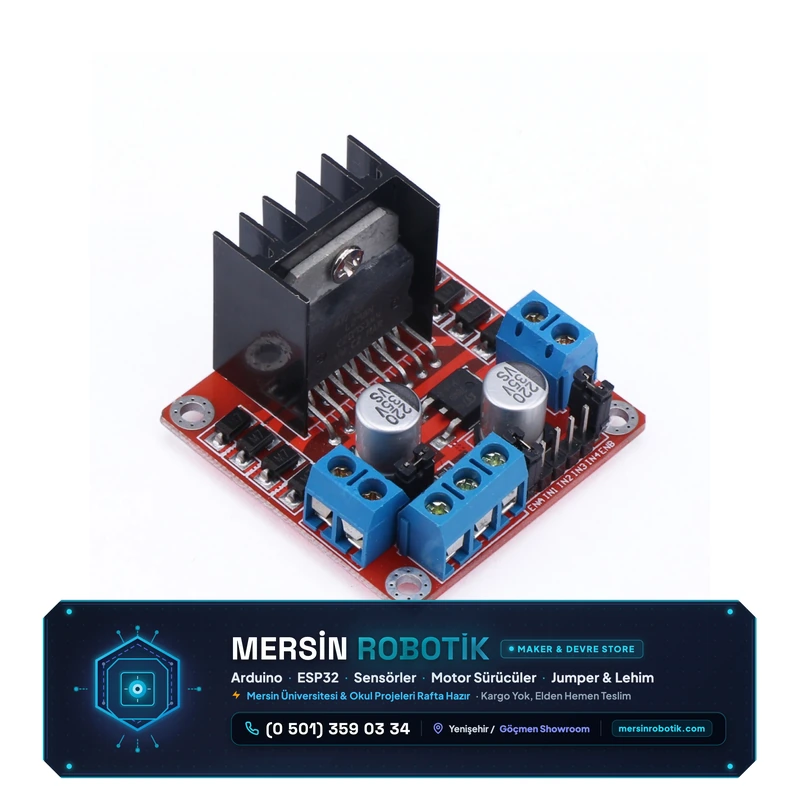
Motor Sürücü Gerektirir (L298N veya L293D)
Çalışma Gerilimi
3V - 6V DC
Akım Tüketimi
Boşta: 70 mA, Yük altında: 250 mA, Stall (Zorlanma): 800 mA
Mantık Seviyesi
Motor Sürücü Gerektirir (L298N veya L293D)
İletişim Arayüzü
DC Motor Besleme Kutupları (+ / -)
Pinout Tablosu & Devre Bağlantı Noktaları
| Pin / Bacak | İsim | İşlev & Görev | Önerilen Bağlantı & Not |
|---|---|---|---|
| Motor Ucu 1 | Pozitif / Negatif | Besleme Kutbu 1 | L298N OUT1 klemensine vidalanır. |
| Motor Ucu 2 | Pozitif / Negatif | Besleme Kutbu 2 | L298N OUT2 klemensine vidalanır. |
| Tekerlek Mili | Çift Taraflı Mil | Tekerlek / Enkoder Montajı | Kauçuk tekerlek doğrudan mile sıkıca takılır. |
L298N ile İleri / Geri Hareket Testi
Arduino IDE / C++ KoduSarı redüktörlü motorun ileri, durma ve geri yön test fonksiyonu.
// Mersin Robotik - Sari Reduktorlu DC Motor Testi
const int in1 = 5;
const int in2 = 6;

void setup() {
  pinMode(in1, OUTPUT);
  pinMode(in2, OUTPUT);
}

void loop() {
  // 1. Ileri Donus
  digitalWrite(in1, HIGH);
  digitalWrite(in2, LOW);
  delay(2000);

  // 2. Dur
  digitalWrite(in1, LOW);
  digitalWrite(in2, LOW);
  delay(1000);

  // 3. Geri Donus
  digitalWrite(in1, LOW);
  digitalWrite(in2, HIGH);
  delay(2000);

  // 4. Dur
  digitalWrite(in1, LOW);
  digitalWrite(in2, LOW);
  delay(1000);
}
Laboratuvar & Atölye Püf Noktaları
- 1:48 dahili dişli redüksiyon oranı sayesinde yüksek tork sağlar; robotun halıda veya eğimde rahatça ilerlemesini sağlar.
- Motor kutupları ters çevrildiğinde dönüş yönü otomatik olarak terse döner.
- Kalkış anındaki yüksek demeraj akımı nedeniyle motor uçlarına paralel 100nF seramik kondansatör lehimlemek elektriksel gürültüyü önler.
Tamamlayıcı Parçalar