MR-MOT-020Robotik Standart
Göçmen Showroom'da Rafta Hazır
Kargo Yok · Dükkandan görerek elden teslim
Motor, Servo & Sürücüler
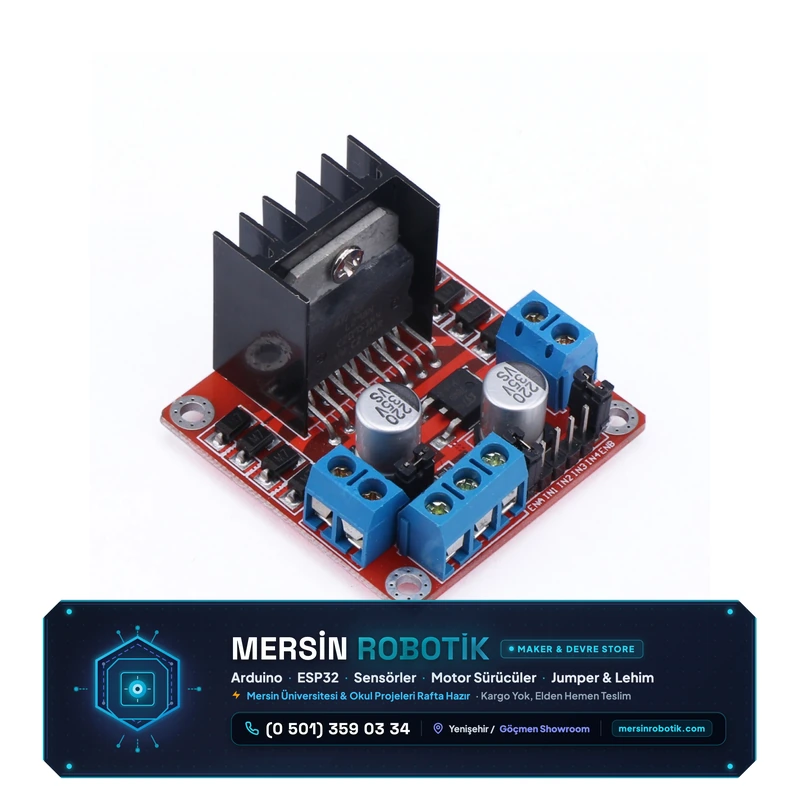
L298N Çift Motor Sürücü Kartı (2A Korumalı Soğutuculu H-Köprüsü)
Mağaza Elden Teslim Fiyatı:
110 ₺
Adet
Nakit / Kredi Kartı Geçerli
İki DC motorun hızını PWM ile, yönünü ise ileri-geri olarak kontrol eden, alüminyum soğutucu bloklu dayanıklı çift H-köprüsü motor sürücü kartı.
Mersin Üniversitesi (MEÜ) mühendislik öğrencileri, TÜBİTAK 4006 ve Teknofest proje gereksinimlerine %100 tam uyumludur.
Uyumlu Projeler & Kullanım Alanları:
Robot Arabalarda Motor Hız & Yön Kontrolü
Step Motor Hassas Adım Sürüşü
7V-12V Harici Pil Besleme Girişi
Dahili 5V Regülatör Çıkışı
1
Fertaş Göçmen Showroom · Barbaros Mah. Nevit Kodallı Cad. Şeref Apt. C Blok No:24/C, Yenişehir / Mersin
Teknik Özellikler & Pinout Bağlantı Kılavuzu
Mersin Üniversitesi & BİLSEM laboratuvar projeleri için doğrudan bağlantı parametreleri
5V TTL Mantık Girişi
Çalışma Gerilimi
Motor Gücü: 5V - 35V DC | Mantık: 5V
Akım Tüketimi
Kanal başı 2A sürekli (maksimum 3A anlık tepe)
Mantık Seviyesi
5V TTL Mantık Girişi
İletişim Arayüzü
PWM Hız Kontrolü (ENA, ENB) ve Yön Girişleri (IN1, IN2, IN3, IN4)
Pinout Tablosu & Devre Bağlantı Noktaları
| Pin / Bacak | İsim | İşlev & Görev | Önerilen Bağlantı & Not |
|---|---|---|---|
| 12V Klemens | Motor Beslemesi | 7V - 12V pil/adaptör girişi | Robot motorlarının ana güç kaynağı buraya bağlanır. |
| GND Klemens | Ortak Şase | Pil ve Arduino ortak GND | Pil GND ve Arduino GND bu hatta BİRLEŞTİRİLMELİDİR! |
| 5V Klemens | 5V Çıkış / Giriş | 5V Regülatör Çıkışı | 12V jumper takılıyken Arduino 5V pinini buradan besleyebilirsiniz. |
| ENA / ENB | Hız Kontrol Pinleri | PWM ile hız ayarlama | Jumper çıkarılıp Arduino PWM pinlerine bağlanır. |
| IN1, IN2 / IN3, IN4 | Yön Pinleri | Motor A ve B dönüş yönü | Arduino dijital pinlerine bağlanır. |
İki DC Motoru İleri / Geri Sürme Kodu
Arduino IDE / C++ KoduL298N ile iki tekerleği ileri ve geri döndürür.
// Mersin Robotik - L298N Cift Motor Test Kodu
const int IN1 = 5;
const int IN2 = 6;
const int IN3 = 7;
const int IN4 = 8;

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(IN3, OUTPUT);
  pinMode(IN4, OUTPUT);
}

void ileri() {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, HIGH);
  digitalWrite(IN4, LOW);
}

void dur() {
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, LOW);
  digitalWrite(IN3, LOW);
  digitalWrite(IN4, LOW);
}

void loop() {
  ileri();
  delay(2000);
  dur();
  delay(1000);
}
Laboratuvar & Atölye Püf Noktaları
- KRİTİK: Motor beslemesi 12V üzerindeyse (örn: 24V), dahili 5V regülatör jumperı ÇIKARILMALIDIR, aksi takdirde regülatör çipi yanar.
- Pil GND ucu ile Arduino GND ucunu kesinlikle birleştirin. Ortak referans olmadan motorlar dönmez.
Tamamlayıcı Parçalar