HC-SR04 Mesafe Sensörü: 0cm Hatası, ESP32 Gerilim Bölücü ve Hassas Ölçüm Kılavuzu
Ultrasonik sensörün loop fonksiyonunu kilitlemesini önleyen pulseIn timeout çözümü, ESP32 3.3V gerilim bölücü bağlantı şeması ve ses hızının sıcaklık katsayısı ile kalibrasyonu.
HC-SR04 ultrasonik sensör kullanımında sinyalin engele çarpmayıp geri dönmemesi durumunda Arduino pulseIn fonksiyonunun 1 saniye bloke olmasını önlemek için zaman aşımı (timeout) parametresi kullanılmalı ve ESP32 gibi 3.3V mantık seviyesine sahip kartlarda 5V Echo pini 1kΩ - 2kΩ dirençlerle bölünmelidir. Mersin Göçmen Showroom mağazamızda HC-SR04 sensörler, dirençler ve montaj braketleri rafta hazırdır.
1. HC-SR04 Çalışma Prensibi ve pulseIn() Kilitleme Sorunu
HC-SR04, TRIG pinine 10 mikrosaniyelik lojik HIGH darbesi verildiğinde 40 kHz ultrasonik 8 adet ses patlaması yayar. Ses bir engele çarpıp döndüğünde ECHO pini sesin gidiş-dönüş süresi boyunca HIGH kalır. Standart pulseIn(echoPin, HIGH) fonksiyonu varsayılan olarak tam 1000 milisaniye (1 saniye) bekler.
- Ses Yansımadığında Gecikme: Eğer önünde 4 metreden uzakta bir cisim varsa veya ses eğik bir yüzeyden sekip sensöre geri dönmezse kod tam 1 saniye donar!
- Robotun Kaza Yapması: Bu 1 saniyelik donma sırasında motorlar dönmeye devam eder ve robot engele çarpar.
- Çözüm: pulseIn() fonksiyonuna 3. parametre olarak 30000 mikrosaniye (yaklaşık 4 metreye denk gelen maksimum süre) zaman aşımı (timeout) verilmelidir.
2. ESP32 ile Kullanırken 5V Echo Pinini 3.3V'a Düşürme (Gerilim Bölücü)
HC-SR04 sensörü 5V ile beslenir ve ECHO pininden 5V lojik çıkış üretir. Arduino Uno için bu sorun değildir (5V toleranslıdır). Ancak ESP32 ve ESP8266 kartlarının GPIO pinleri maksimum 3.3V destekler.
- R1 = 1 kΩ (ECHO pini ile ESP32 GPIO arasına seri bağlanır)
- R2 = 2 kΩ (ESP32 GPIO pini ile GND arasına bağlanır)
- Çıkış Gerilimi: Vout = 5V * (2000 / (1000 + 2000)) = 3.33V (Kusursuz güvenli seviye)
3. Sıcaklık Telafili Hassas Ölçüm Kodu ve Medyan Filtresi
Ses hızı oda sıcaklığında (20°C) yaklaşık 343 m/s'dir. Ancak sıcaklık değiştikçe ses hızı v = 331.3 + (0.606 * T) formülüne göre değişir. Mersin'in 35°C yaz sıcağında kalibrasyonsuz ölçüm 2-3 cm sapma yapar.
// Mersin Robotik - Timeout & Sicaklik Telafili HC-SR04 Kodu
const int trigPin = 9;
const int echoPin = 10;
const float sicaklik = 25.0; // Varsa DHT11'den gelen deger

void setup() {
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  Serial.begin(9600);
}

void loop() {
  // 1. Trig Darbesi Uret
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);

  // 2. Maksimum 30ms (5 metre) timeout ile oku (Kod donmaz!)
  unsigned long duration = pulseIn(echoPin, HIGH, 30000);

  if (duration == 0) {
    Serial.println("Menzil Disi / Engel Yok");
  } else {
    // Sicakliga bagli ses hizi (cm / mikrosaniye)
    float sesHizi = (331.3 + 0.606 * sicaklik) * 100.0 / 1000000.0;
    float mesafe = (duration * sesHizi) / 2.0;

    Serial.print("Mesafe: ");
    Serial.print(mesafe, 1);
    Serial.println(" cm");
  }
  delay(100);
}Bu Rehberde Kullanılan Parçalar
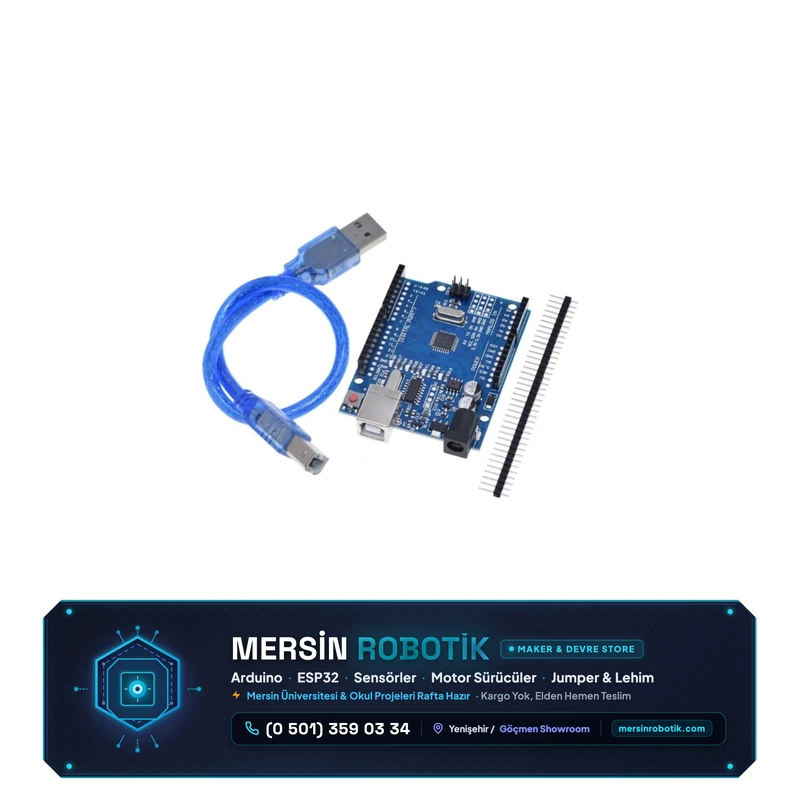
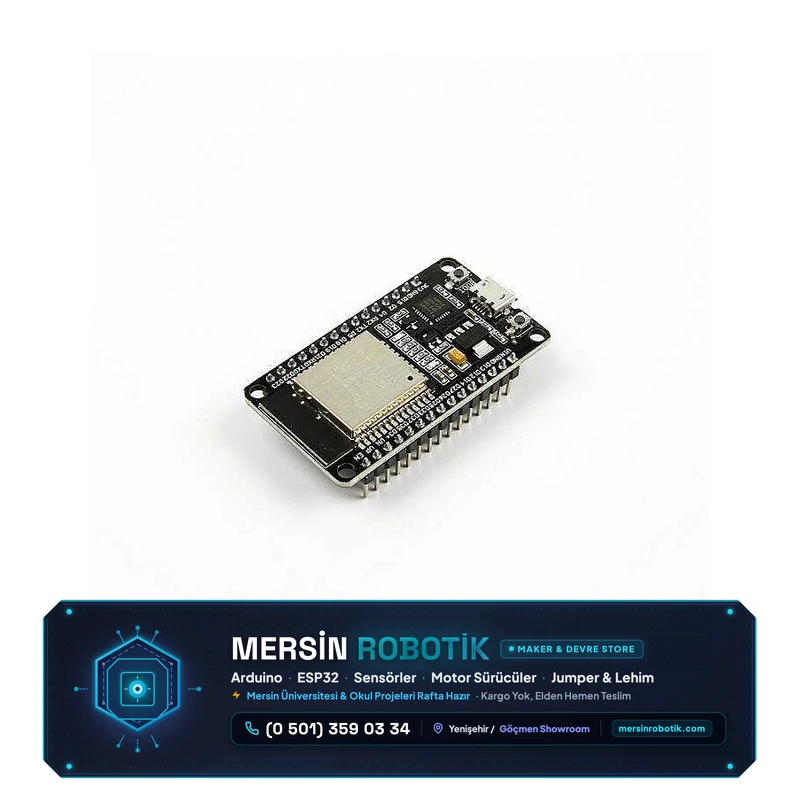
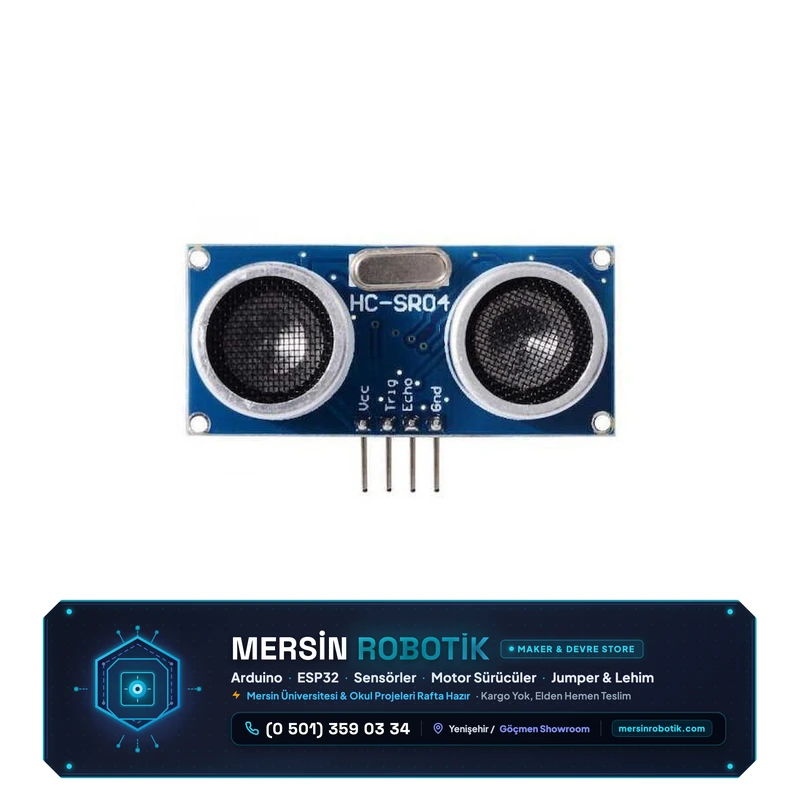
Merak Edilenler & Teknik Cevaplar
HC-SR04 sürekli 0 cm veya 1140 cm gösteriyor, sebebi nedir?
0 cm hatası genellikle Trig veya Echo pinlerinin ters bağlanmasından, gevşek jumper kablolardan veya sensörün 5V yerine yetersiz gerilimle beslenmesinden kaynaklanır.
Sensör kumaş veya peluş gibi yumuşak yüzeyleri neden ölçemez?
Ultrasonik sensörler ses dalgası yaydığı için kumaş, sünger veya tüy gibi yumuşak yüzeyler sesi yansıtmak yerine emer (akustik yutma). Bu tür zeminlerde kızılötesi veya lazer ToF (VL53L0X) sensörler tercih edilmelidir.
Mersin mağazanızda HC-SR04 sensör tutucu braket bulunuyor mu?
Evet, HC-SR04 için robot gövdesine ve SG90 servo motor başlığına vidalanabilen pleksi ve 3D baskı montaj aparatları Göçmen Showroom mağazamızda temin edilebilir.
Fertaş Elektrik & Mersin Robotik Göçmen Showroom
Barbaros Mah. Nevit Kodallı Cad. Şeref Apt. C Blok No:24/C, Yenişehir / Mersin